ロボット用の特注カーボンファイバーリンク
管状カーボンリンクは、可動質量と軸方向剛性を重視するロボットやパラレル機構の設計に対応します。承認済み部品構造に従って部材単体または金具付きリンクを製作し、チューブ断面、積層、ジョイント間隔、端部挿入量を調整します。指定の球面・クレビス金具付きで、単体または対応するペアを供給できます。
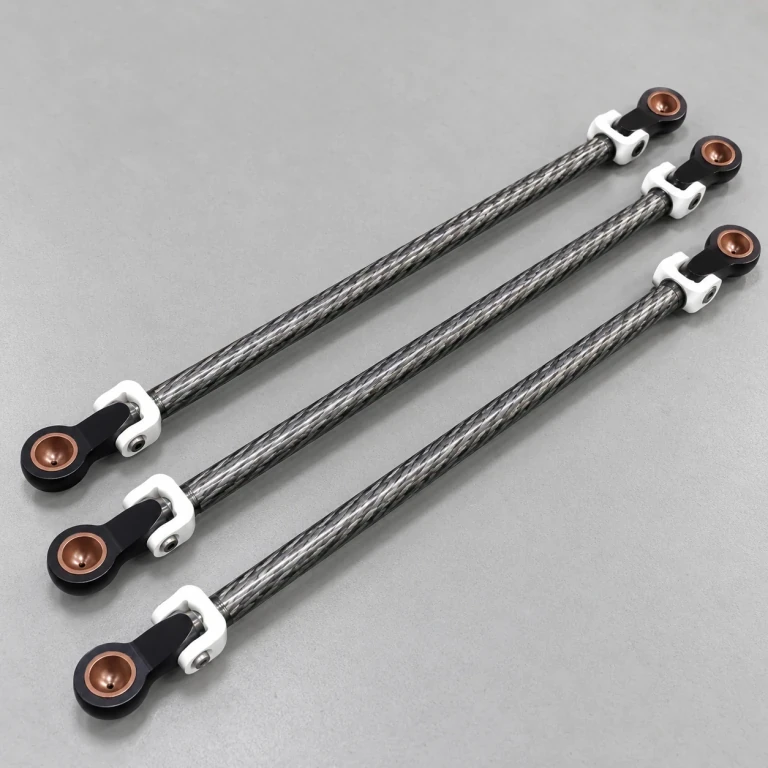
両端に球面カップ関節とフォーク金具を備える、カーボン製ロボットアームリンク3本。
画像提供: ·
ロボットリンクの接続部
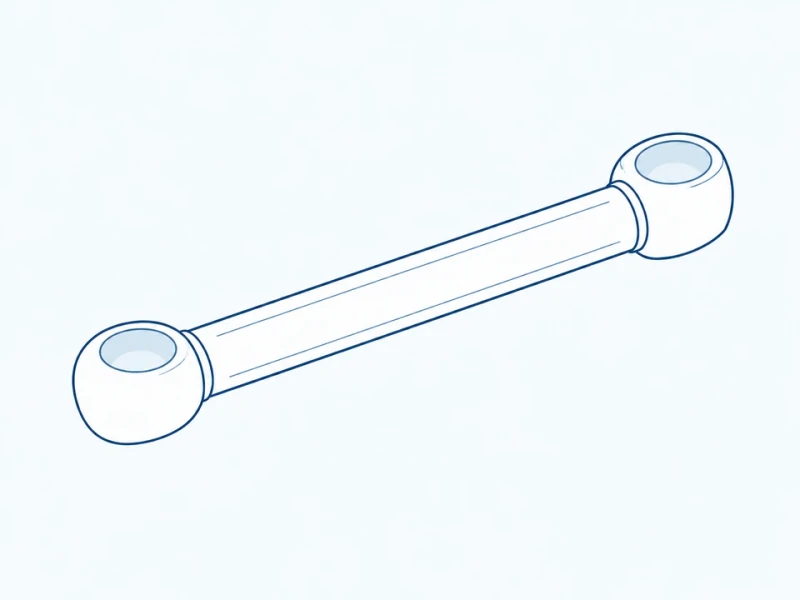
球面ジョイント金具付きチューブ
両端の球面ジョイント受けで、カーボンチューブを機構のボールジョイントにつなぎます。
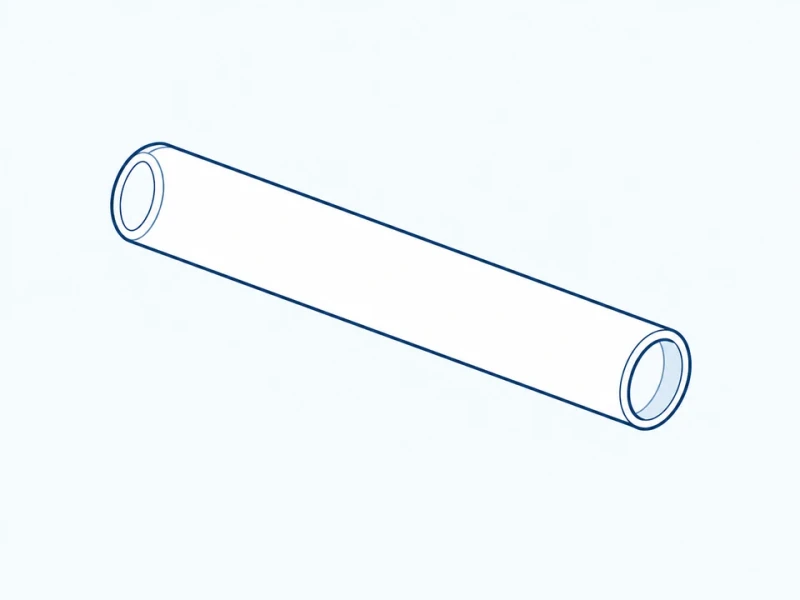
管状リンク単体
金具なしのカーボンチューブを、別体の端部金具とジョイント用リンク本体に使います。
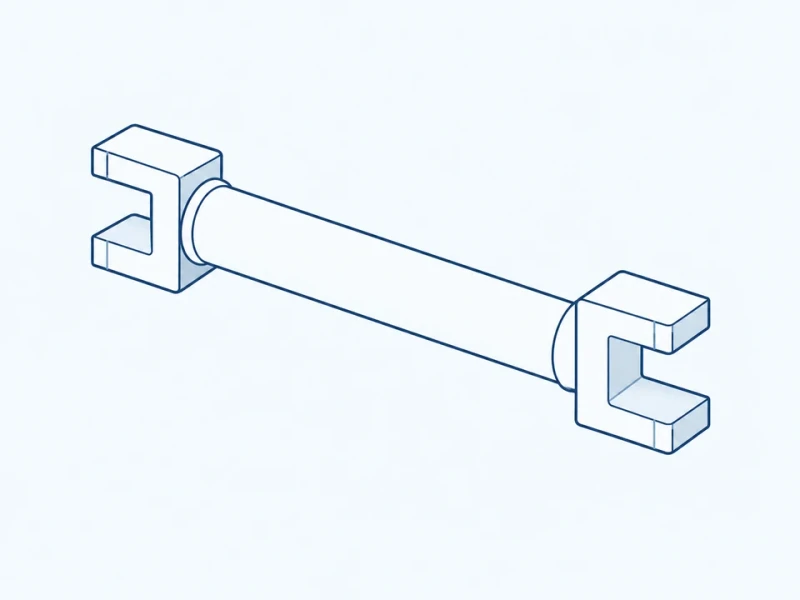
クレビス端付きアームリンク
クレビス端部でチューブを回転ピンにつなぎ、各フォークの向きをジョイント軸に合わせます。
対をなす平行リンク
2本のリンクのジョイント中心間距離と金具方向をそろえ、平行リンクに使用します。
機構に合わせたロボットリンク
リンク部の断面と構造
承認リンク図面とその荷重・剛性要件、指定ジョイント中心間距離に従い、チューブ寸法、壁構造、繊維方向を設定します。
チューブと端部金具の組立
部材単体、または指定の球面・クレビス端金具付きリンクを選べます。供給するアセンブリのチューブ挿入量、接合方法、金具方向をまとめて決定します。
揃えたリンク一対
ペアのリンクを同じジョイント中心間距離と金具方向で製作します。
リンク形状と端部金具
ジョイント間隔とチューブ断面
ジョイント中心間距離は、印を付けた2本のジョイント軸間を測ります。下の断面図では金具に挿入したチューブ壁を示します。挿入量はソケット口元から挿入チューブ端部までです。
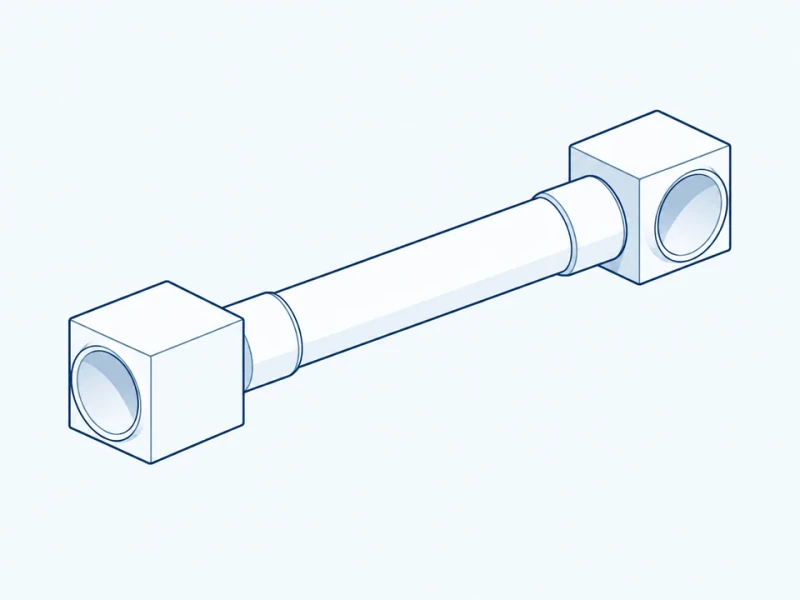
パイプと継手の接続
チューブと金具の接合部で、カーボン部材を端部金具につなぎます。金具方向により2本のジョイント軸の相対関係が決まります。